机器人方案

双目 · TOF · 视觉引导 — 把感知前端做到可量产

面向服务机器人、灵巧手与工业协作场景,盛航特提供摄像头模组定制与视觉引导能力:从传感器与镜头选型、结构开模,到双目 / TOF 同步标定与小批量交付,支撑抓取、跟随与精细操作。

可与视觉 PCBA、端侧 AI、视觉方案组合,形成传感器—模组—主板—算法的端到端机器人视觉交付链。
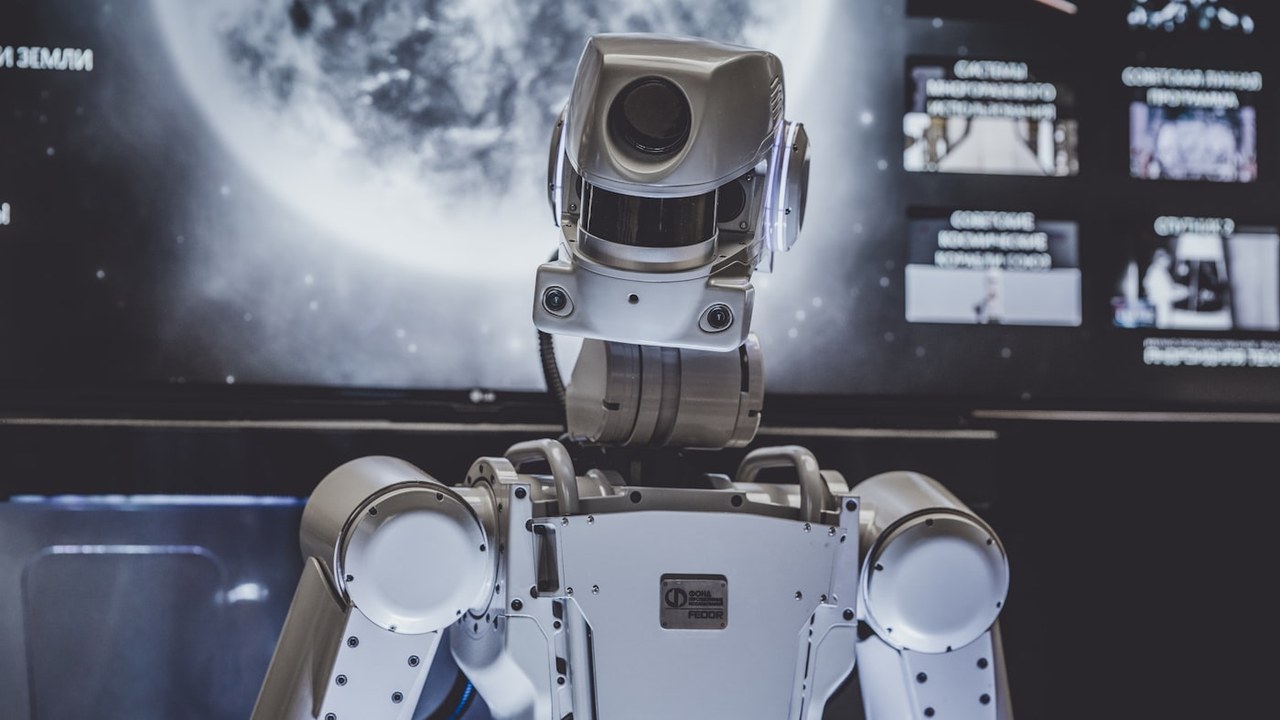
搭载视觉传感器的服务机器人
系统流程

从选型到交付:机器人视觉模组全链路

一条可落地的机器人视觉前端工程链路,按光学到量产拆成六段协同。

  1. 01 需求定义

    视场 / 分辨率
    外形与接口约束

  2. 02 传感器选型

    OV 等
    单目 / 双目 / TOF

  3. 03 光学与结构

    镜头 / 滤光片
    支架与密封设计

  4. 04 组装与贴合

    AA / 主动对焦
    模组一致性控制

  5. 05 标定联调

    内外参 / 同步
    与 ISP / SoC 对接

  6. 06 试产交付

    功能测试
    小批量到量产

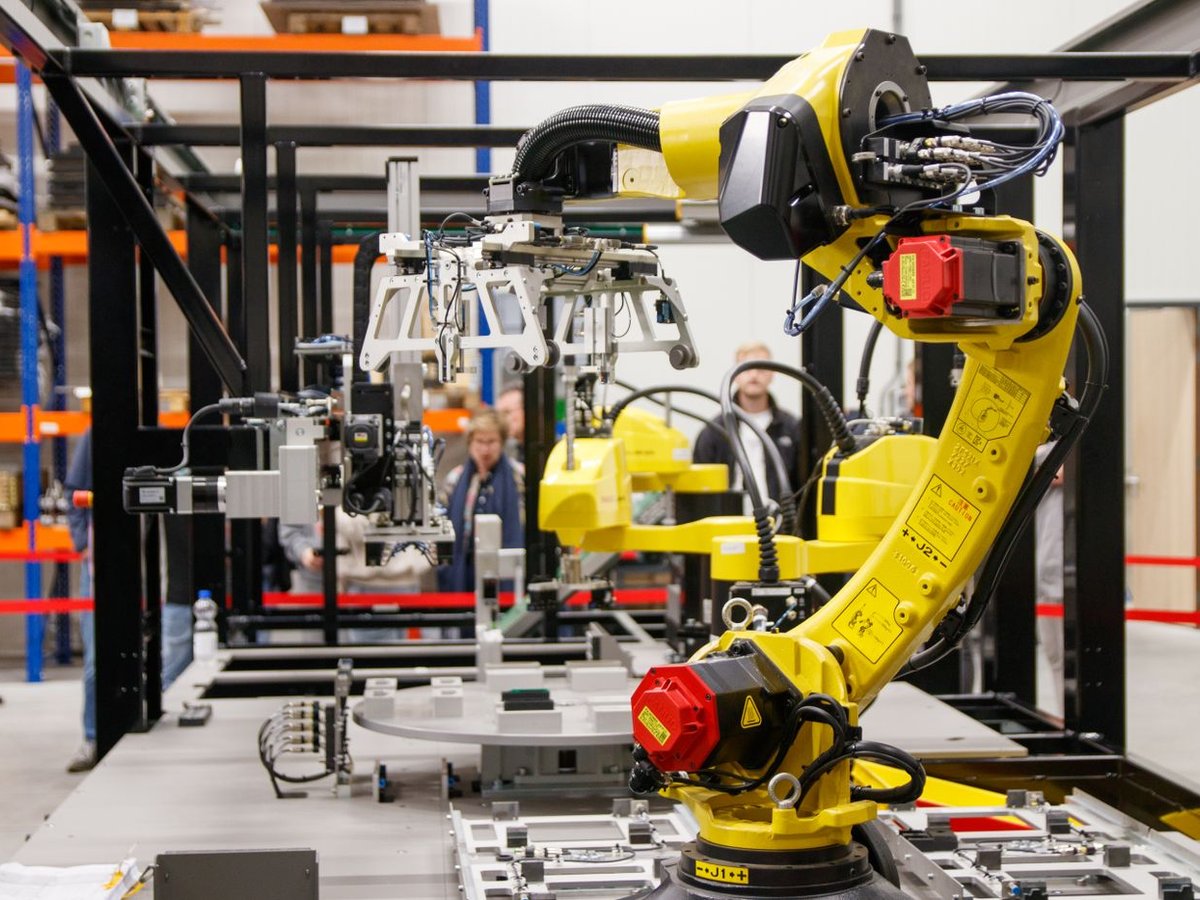
工业协作机器人臂产线场景 室内服务机器人交互场景
方案组成

四层能力协同

传感层

CMOS / 全局快门 / TOF 等选型,匹配机器人照度、帧率与尺寸约束。

光学层

镜头、IR-Cut、滤光与畸变控制,保证视场与成像质量基线。

结构层

支架、基线距、密封与散热,适配机械臂、移动底盘与灵巧手安装形态。

标定层

单目 / 双目内外参、多摄同步与 ISP 联调,支撑抓取与导航算法落地。

实施路径

从需求到量产的六步路径

典型机器人视觉项目按阶段推进,降低光学、结构与板端割裂带来的风险。

  1. 1

    场景与规格锁定

    明确应用(引导抓取 / 跟随 / 避障)、FOV、分辨率、外形与连接器。

  2. 2

    传感器与镜头选型

    OV 等与镜头组合评估,必要时叠加双目基线或 TOF。

  3. 3

    结构与工艺设计

    模组结构、贴合工艺与可制造性设计,预留量产治具接口。

  4. 4

    样件组装与成像验证

    首样 AA / 对焦、清晰度与一致性评估,对接主板 ISP。

  5. 5

    标定与系统联调

    双目 / 多摄标定、同步触发,与端侧算法或固件联调。

  6. 6

    试产与量产放行

    小批量、测试规范固化与持续工程变更管理。

落地案例

具体产品:双目摄像头模组 SHT-H101

将上述定制链路落到一款可同步采集、参数可调的双目模组,服务深度感知、跟随与引导抓取。
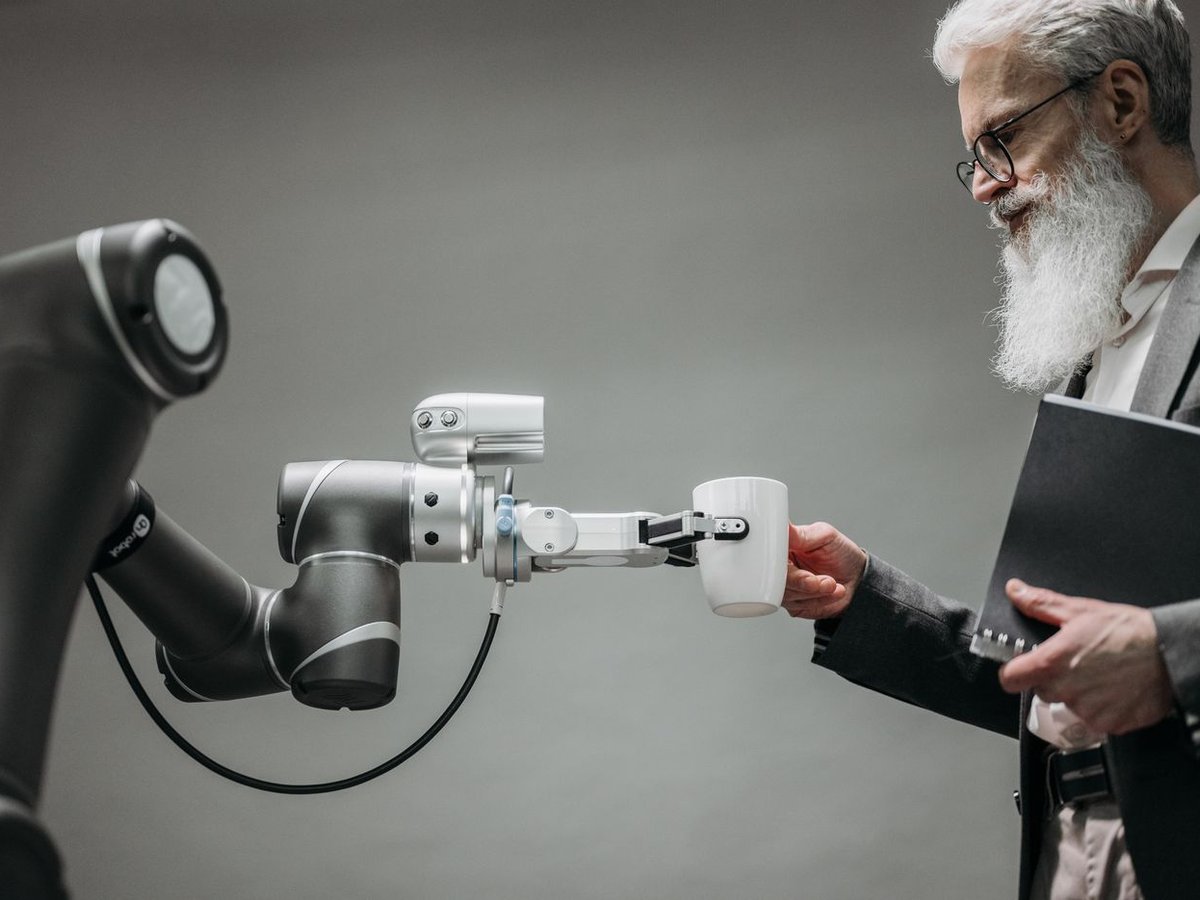
视觉引导协作臂精细抓取场景
移动机器人平台联调场景 人形机器人关节与感知结构
型号 SHT-H101 双目同步 参数可调

产品能力

  • 双目摄像头模组,支持同步采集
  • 效果参数可调,便于对接不同主板与算法栈
  • 可与光流、TOF 等感知模组组合,扩展空间感知能力

本方案如何落地到该产品

  • 光学结构:按基线距与安装空间完成模组结构设计
  • 同步标定:保证双路时序与内外参可用于后续算法
  • 系统对接:与 PCBA / ISP / 端侧模型联调,缩短方案导入

客户价值

  • 前端模组可单独交付,也可纳入机器人视觉方案
  • 同源能力可延伸至 TOF、光流等感知模组
  • 减少光学、结构与板端多方对接成本

查看相关产品 咨询模组定制

更多形态

同一套机器人视觉能力可延伸的方向

视觉引导抓取

目标检测与抓取点估计,支撑末端执行与人机协作。

TOF / 光流模组

距离与运动估计前端,服务导航避障与目标跟随。

灵巧手精细操作

近距高分辨率视觉前端,支撑装配与分拣精细动作。

获取方案咨询 了解智能家居方案 了解工业视觉方案